触觉,是机器人最后的短板
过去几年,人形机器人和具身智能的很多进展都集中在眼睛和腿脚上。视觉大模型让机器人能看懂环境,运动控制算法让它们能模仿人的动作。但当任务变成“把一杯咖啡稳稳端到手边”或“在流水线上安装一颗螺丝”时,仅靠视觉就远远不够了。你看不见手指接触瞬间的受力变化,也看不见指尖按压时物体发生的微小形变。
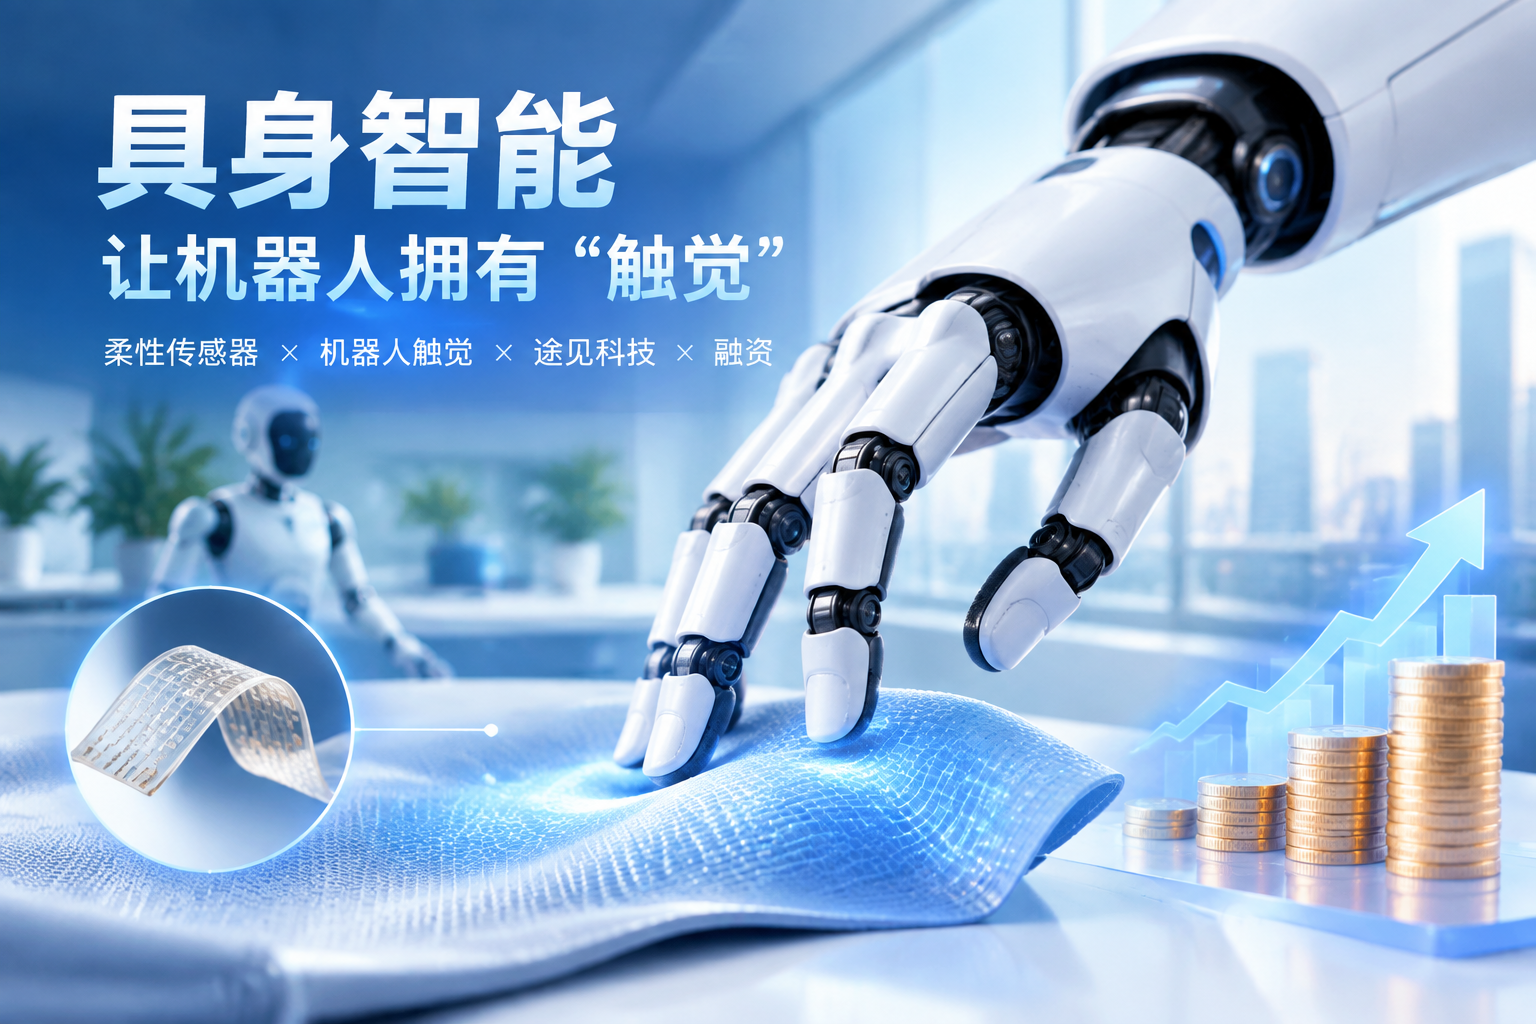
触觉,正在成为具身智能从“能走动”到“能干活”的关键拼图。
为什么触觉数据这么难搞?
视觉数据有互联网喂了十几年的海量图片和视频,但触觉数据没有现成的库。你没法通过看视频学会“拿易碎品该用多大的力”。这类数据只能在真实的物理接触中产生——抓取、按压、滑动,力的大小、方向、滑移趋势,都必须在接触的瞬间被准确记录下来。
这意味着,谁能在底层硬件上做出可靠、高信息密度的触觉传感器,再配套数据采集和算法,谁就掌握了未来具身智能的入口之一。
一家“材料公司”切入触觉
北京途见科技做的事情,恰好踩在这个入口上。创始人赖建诚在斯坦福鲍哲南院士实验室做过博士后,主攻可拉伸柔性电子材料。这家公司没有只做一块贴片,而是做了一整套方案:可拉伸多模态电子皮肤作为底层,配上触觉手套作为数据采集入口,再通过SDK把多模态数据做时间同步,最后提供给机器人厂商做触觉模型训练。
这次亿元级融资由北京市人工智能产业投资基金和新材料产业投资基金联合领投,钱会主要花在底层核心技术研发、自动化产线建设和工艺迭代上。换句话说,他们想把实验室里能用的柔性皮肤,变成能稳定量产、能塞进机器人手指里的硬件。
这套“皮肤”有什么不一样?
途见的电子皮肤用的是自研弹性体复合电子浆料,拉伸率超过100%且能完全回弹,弯曲半径小于1毫米,能贴着各种异形曲面。一块标准产品的面积上,每平方厘米布置了400个传感单元,能同时采集压力、温度、切向力、表面纹理甚至“接近觉”——在物体还没碰到皮肤之前,20厘米内就能感知到它靠近。
这种多模态和阵列化的设计,让机器人第一次有机会拿到和人手类似的综合反馈,而不只是一个“碰到了”的开关信号。
延伸思考:触觉不是传感器的终点,而是数据闭环的起点
很多机器人公司会认为触觉传感器只是个外设。但从途见的融资方向来看,真正的价值在于它背后能不能形成“传感器—数据采集—模型训练—终端验证”的闭环。没有持续、标准化的触觉数据供给,触觉模型永远在实验室里打转。
这条赛道可能比视觉更早面临“数据卡脖子”的问题,也可能比视觉更早跑通从材料到应用的路径。
相关文章